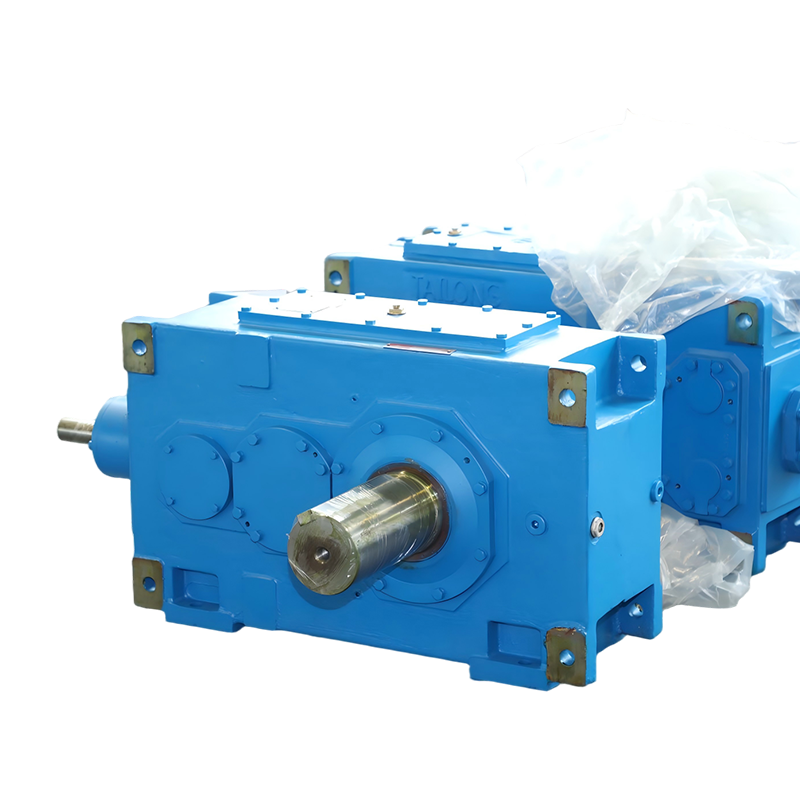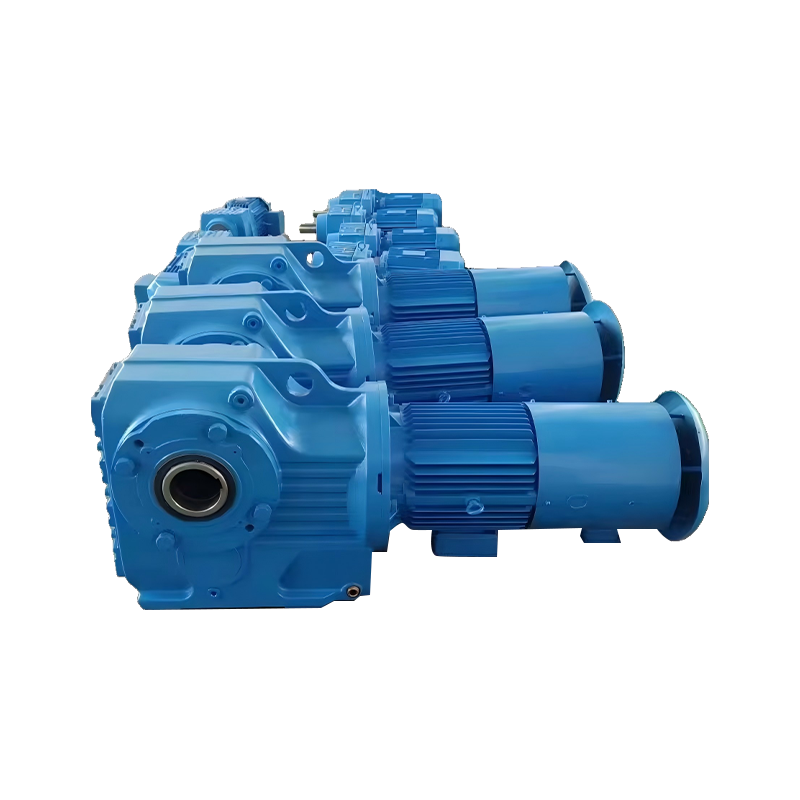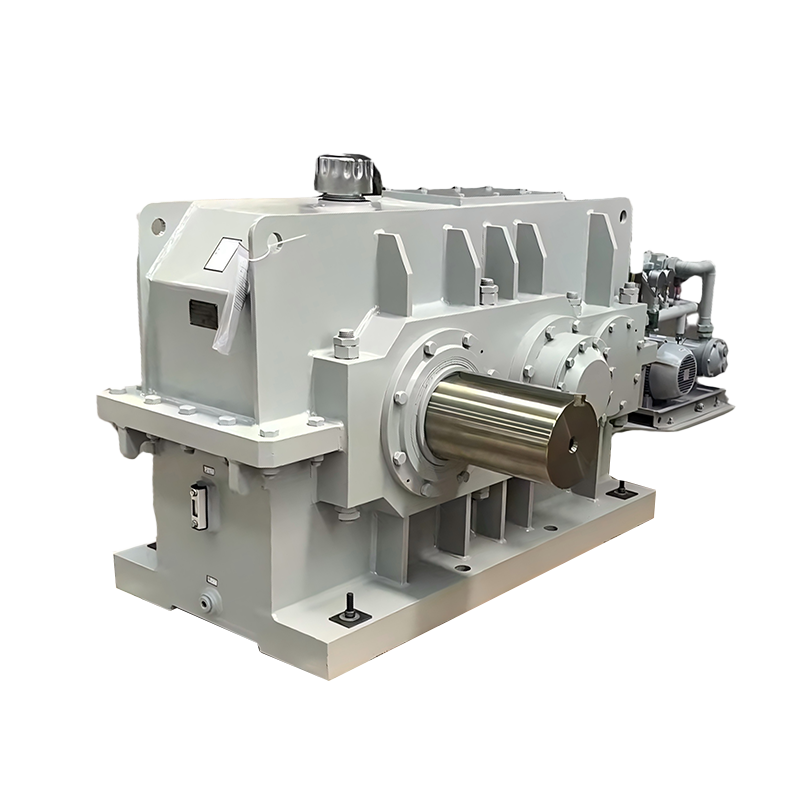
Adjuntar un reductor de engranajes a un motor electrico Es una tarea fundamental en la transmisión de potencia mecánica. El método más común y confiable es acoplamiento directo utilizyo un acoplamiento flexible o rígido que conecta el eje del motor al eje de entrada del reductor. Los métodos alternativos incluyen transmisiones por correa y polea and transmisiones por cadena y rueda dentada , cada uno de ellos adaptado a requisitos de par, velocidad y espacio específicos. Seleccionar el método de conexión correcto afecta directamente la eficiencia del sistema, la vida útil y la frecuencia de mantenimiento. Este artículo proporciona una guía práctica y detallada que cubre las tres técnicas principales de fijación, procedimientos de instalación paso a paso, datos comparativos y respuestas a preguntas frecuentes.
Conclusión clave: Para el 80% de las aplicaciones industriales, un acoplamiento de mordaza flexible instalado con herramientas de alineación láser proporciona el mejor equilibrio entre costo, confiabilidad y facilidad de mantenimiento al conectar un reductor de engranajes a un motor eléctrico.
¿Qué es un reductor de engranajes y por qué es importante?
A reductor de engranajes Es un dispositivo mecánico que disminuye la velocidad de rotación de un eje de entrada mientras aumenta proporcionalmente su par de salida. Consiste en un conjunto de engranajes alojados dentro de una carcasa, diseñados para lograr una relación de reducción específica como 10:1, 30:1 o 100:1. Cuando un motor eléctrico que funciona a 1750 rpm se conecta a un reductor de engranajes con una relación de 10:1, el eje de salida gira a aproximadamente 175 RPM mientras entrega aproximadamente 10 veces el par de entrada menos las pérdidas de eficiencia. Según datos de la Asociación Estadounidense de Fabricantes de Engranajes, los reductores de engranajes seleccionados e instalados adecuadamente pueden alcanzar índices de eficiencia de entre el 94% y el 98% para diseños helicoidales de una sola etapa. El método de conexión entre el motor y el reductor es la interfaz crítica que determina si esta eficiencia se logra en la práctica o se pierde debido a la desalineación, la vibración y el desgaste prematuro.
Los reductores de engranajes cumplen tres funciones esenciales en los sistemas de transmisión de potencia. Primero, ellos multiplicar el par a niveles que un motor por sí solo no puede producir económicamente. En segundo lugar, ellos reducir la velocidad para satisfacer los requisitos operativos de equipos impulsados, como transportadores, mezcladores y bombas. En tercer lugar, ellos igualar la inercia entre el motor y la carga, lo que mejora la precisión del control y reduce la tensión mecánica durante los ciclos de aceleración y desaceleración. Sin un reductor de engranajes correctamente conectado, un motor eléctrico tendría que ser significativamente más grande y más caro para generar el mismo par a bajas velocidades.
3 métodos principales para conectar un reductor de engranajes a un motor eléctrico
Hay exactamente tres métodos ampliamente aceptados para conectar un reductor de engranajes a un motor eléctrico, y cada uno sirve para un conjunto distinto de condiciones de operación. La elección depende de cuatro factores: capacidad de torsión requerida, tolerancia aceptable a la desalineación, espacio físico disponible y costo total, incluido el mantenimiento, durante la vida útil esperada de 5 a 15 años.
Acoplamiento directo con un acoplamiento flexible o rígido
El acoplamiento directo es el método de conexión preferido para la gran mayoría de aplicaciones industriales porque transmite potencia con la menor cantidad de componentes intermedios y la mayor eficiencia alcanzable del 97% al 99%. En esta configuración, el eje del motor y el eje de entrada del reductor están conectados de extremo a extremo a través de un dispositivo de acoplamiento. Acoplamientos flexibles , como acoplamientos de mandíbula, acoplamientos de disco o acoplamientos de rejilla, admiten pequeñas cantidades de desalineación angular de hasta 0,5 grados y desplazamiento paralelo de hasta 0,05 milímetros. Acoplamientos rígidos Requieren una alineación casi perfecta pero ofrecen cero juego y una mayor rigidez torsional, lo que los hace adecuados para aplicaciones de servo de precisión.
Un acoplamiento de mandíbula típico consta de dos cubos metálicos con mandíbulas que sobresalen y un inserto de araña elastomérico que se encuentra entre ellos. La araña absorbe las vibraciones y tolera pequeñas desalineaciones. Cuando el motor arranca, el elastómero se comprime ligeramente, reduciendo las cargas de choque transmitidas al reductor. Los datos de la industria muestran que los acoplamientos de mordaza pueden extender la vida útil del rodamiento reductor entre un 15% y un 25% en comparación con los acoplamientos rígidos en aplicaciones con arranques y paradas frecuentes. Los cubos del acoplamiento se fijan a los ejes mediante chaveteros y tornillos de fijación o mecanismos de sujeción que proporcionan una conexión de ajuste por fricción capaz de manejar rangos de torsión de 5 Nm a más de 10 000 Nm, según el tamaño del acoplamiento.
Conexión de transmisión por correa y polea
Las conexiones de transmisión por correa utilizan una polea montada en el eje del motor, una polea correspondiente en el eje de entrada del reductor y una correa tensada que transfiere potencia entre ellas. Se elige este método cuando el motor y el reductor deben estar físicamente separados por una distancia que hace que el acoplamiento directo no sea práctico, o cuando la aplicación se beneficia de la capacidad de ajustar la relación de velocidad cambiando los diámetros de la polea. Las transmisiones por correa normalmente funcionan con una eficiencia del 90 % al 96 % según el tipo de correa, la tensión y el ángulo de envoltura. Las correas trapezoidales son la opción más común para uso industrial general, mientras que las correas de distribución síncronas se seleccionan cuando se deben mantener relaciones de velocidad precisas sin deslizamiento.
El método de transmisión por correa introduce una etapa adicional de reducción o multiplicación antes del reductor de engranajes. Por ejemplo, si un motor con una polea de 100 mm acciona una polea de 200 mm en la entrada del reductor, la velocidad se reduce a la mitad y el par se duplica antes de entrar al reductor. Esto permite a los ingenieros ajustar la velocidad de salida final sin cambiar el reductor en sí. Sin embargo, la tensión de la correa se debe verificar cada 500 a 1000 horas de funcionamiento de acuerdo con los programas de mantenimiento estándar, y las correas generalmente requieren reemplazo cada 3 a 5 años, según el ciclo de trabajo y las condiciones ambientales.
Conexión de transmisión por cadena y rueda dentada
Las conexiones de transmisión por cadena utilizan ruedas dentadas y una cadena de rodillos para transmitir potencia desde el motor al reductor de engranajes. Este método se selecciona para aplicaciones que requieren una transmisión de par elevada a velocidades relativamente bajas, donde el deslizamiento de la correa sería inaceptable. Las transmisiones por cadena alcanzan una eficiencia del 95% al 98% cuando se lubrican y mantienen adecuadamente. A diferencia de las correas, las cadenas no se deslizan bajo carga, lo que las hace adecuadas para transportadores, trituradoras y equipos mezcladores de servicio pesado donde los picos de torsión son comunes. La principal desventaja es que las transmisiones por cadena requieren lubricación regular y producen más ruido que las alternativas de correa o acoplamiento directo, con niveles de sonido típicos que oscilan entre 75 y 85 decibelios a la velocidad de funcionamiento.
Guía paso a paso para la instalación del acoplamiento directo
El siguiente procedimiento cubre el escenario más común: conectar un reductor de engranajes a un motor eléctrico mediante un acoplamiento de mordaza flexible en una placa base común. Cada paso debe realizarse en secuencia para garantizar una alineación adecuada y una larga vida útil.
- Verifique la compatibilidad de los componentes. Confirme que el tamaño del bastidor del motor, el diámetro del eje, las dimensiones del chavetero y la dirección de rotación coincidan con las especificaciones de entrada del reductor. Mida el diámetro del eje del motor con un micrómetro para asegurarse de que esté dentro del rango de tolerancia especificado por el fabricante del acoplamiento, normalmente más o menos 0,025 mm para ejes de hasta 50 mm de diámetro.
- Limpie todas las superficies de contacto. Retire las capas protectoras, el óxido, la suciedad y las rebabas del eje del motor, el eje de entrada del reductor y los orificios del acoplamiento utilizando una tela de esmeril de grano fino y un limpiador a base de solvente. Cualquier contaminación entre superficies de contacto puede causar corrosión por contacto y reducir la efectividad de la conexión del acoplamiento hasta en un 30%.
- Monte los cubos de acoplamiento. Deslice un cubo sobre el eje del motor y el otro sobre el eje de entrada del reductor. Para ejes con chaveta, inserte la chaveta en el chavetero antes de montar el cubo. Aplique una capa fina y uniforme de compuesto antiagarrotamiento al eje para evitar irritaciones. Apriete los tornillos de fijación o los pernos de sujeción al valor de torque especificado por el fabricante del acoplamiento, generalmente de 15 Nm a 80 Nm para acoplamientos de tamaño mediano.
- Coloque el motor y el reductor en la placa base. Coloque ambas unidades en la placa base común con los cubos de acoplamiento uno frente al otro. Deje un espacio entre las caras del cubo igual al espesor de la araña más 1 mm a 2 mm de espacio adicional para permitir la expansión térmica. No inserte la araña en esta etapa.
- Realice una alineación aproximada. Utilice una regla colocada en la parte superior y lateral de ambos cubos de acoplamiento para verificar si hay una gran desalineación. Ajuste la posición del motor o reductor usando cuñas debajo de sus pies de montaje hasta que la regla haga contacto con ambos cubos de manera uniforme en toda su longitud. Las cuñas deben ser de acero inoxidable y no se deben apilar más de cuatro cuñas debajo de un solo pie para mantener la estabilidad.
- Realice una alineación de precisión con un indicador de cuadrante o una herramienta de alineación láser. Monte un indicador de cuadrante en un cubo y gírelo mientras mide la desviación radial y axial en el cubo opuesto. Los valores aceptables son menos de 0,05 mm para desplazamiento paralelo y menos de 0,5 grados para desalineación angular. Los sistemas de alineación láser pueden lograr una precisión de 0,01 mm y reducir el tiempo de alineación entre un 40% y un 60% en comparación con los métodos de indicador de cuadrante.
- Inserte la araña elastomérica. Una vez confirmada la alineación, inserte la araña entre los dos cubos de acoplamiento. La araña debe encajar perfectamente sin requerir fuerza excesiva. Gire los ejes con la mano para verificar que el acoplamiento gire libremente sin trabarse en ningún punto de la rotación.
- Apriete todos los pernos de montaje. Apriete los pernos de montaje del motor y del reductor a la placa base usando una llave dinamométrica calibrada. Siga una secuencia de apriete en forma de cruz para distribuir la fuerza de sujeción de manera uniforme. Los valores de torsión de los pernos para sujetadores típicos de M12 a M20 varían de 70 Nm a 350 Nm, según el grado y el tamaño del perno.
- Instale el protector del acoplamiento. Asegure un protector de acoplamiento rígido que cubra todos los componentes giratorios. Este es un requisito de seguridad según la norma OSHA 1910.219 y regulaciones internacionales equivalentes. La protección debe ser capaz de resistir el impacto de un componente de acoplamiento roto a la velocidad máxima de funcionamiento.
- Realice una ejecución de prueba sin carga. Arranque el motor brevemente y observe el acoplamiento en busca de vibraciones, ruidos inusuales o oscilaciones visibles. Si se detecta algún problema, deténgase inmediatamente y vuelva a verificar la alineación antes de continuar con la operación de carga completa.
Comparación de métodos de fijación
La siguiente tabla proporciona una comparación lado a lado de los tres métodos principales utilizados para conectar un reductor de engranajes a un motor eléctrico. Cada método tiene distintas ventajas y limitaciones que determinan su idoneidad para aplicaciones específicas.
| Característica | Acoplamiento directo | Transmisión por correa | Transmisión por cadena |
|---|---|---|---|
| Rango de eficiencia | 97% a 99% | 90% a 96% | 95% a 98% |
| Tolerancia a la desalineación | Hasta 0,5 grados angulares, 0,05 mm paralelos | Hasta 2 grados angulares, 5 mm paralelos | Hasta 1 grado angular, 2 mm paralelo |
| Nivel de ruido | 65 a 72dB | 60 a 70dB | 75 a 85dB |
| Intervalo de mantenimiento | 12 a 24 meses | 500 a 1.000 horas de funcionamiento | 200 a 500 horas de funcionamiento |
| Vida útil típica | 10 a 15 años | 3 a 5 años por juego de cinturones | 5 a 8 años por juego de cadenas |
| Capacidad de torsión | 5 Nm a 10.000 Nm | 2 Nm a 2.000 Nm | 20 Nm a 8.000 Nm |
| Costo relativo | moderado | Bajo a moderado | moderado to High |
Comparación de los tres métodos principales para conectar un reductor de engranajes a un motor eléctrico. Los datos reflejan aplicaciones industriales típicas basadas en referencias de ingeniería estándar y especificaciones del fabricante para operaciones de servicio mediano.
Diagrama de estructura: conjunto de acoplamiento directo
Representación esquemática de una disposición de acoplamiento directo que muestra el motor, el acoplamiento flexible y el reductor de engranajes montados sobre una placa base rígida compartida.
Alineación y su impacto en la vida útil
La desalineación del eje es la principal causa de falla prematura del reductor de engranajes, responsable de aproximadamente del 50% al 60% de todos los reemplazos de acoplamientos y cojinetes en sistemas de transmisión industriales. Cuando el eje del motor y el eje de entrada del reductor no están correctamente alineados, las fuerzas resultantes viajan directamente a los cojinetes y engranajes, provocando un desgaste acelerado que puede reducir la vida útil entre un 40 % y un 70 % en comparación con una instalación correctamente alineada.
Hay dos tipos de desalineación que deben controlarse. Desalineación angular Ocurre cuando las líneas centrales de los dos ejes se cruzan en ángulo en lugar de formar una sola línea recta. Desalineación de compensación paralela Ocurre cuando las líneas centrales del eje son paralelas pero no coincidentes, lo que significa que un eje se desplaza con respecto al otro en el plano vertical u horizontal. La mayor parte de la desalineación en el mundo real es una combinación de ambos tipos. Los estudios de la industria han demostrado que un acoplamiento de mordaza sometido a una desalineación paralela de 0,5 mm experimenta aproximadamente 3 veces la tasa de desgaste de un acoplamiento correctamente alineado. El mismo acoplamiento sujeto a 1,5 grados de desalineación angular puede fallar en menos de 1000 horas de funcionamiento en comparación con una vida útil esperada superior a 20 000 horas en condiciones ideales.
La alineación de precisión mediante herramientas láser puede lograr una precisión de posicionamiento del eje de 0,01 mm, lo que se traduce en una extensión de la vida útil del rodamiento del 30% al 50% en comparación con la alineación realizada solo con indicadores de cuadrante. El costo de un sistema de alineación láser, típicamente de $3000 a $12 000, a menudo se recupera dentro del primer año de operación mediante la reducción del tiempo de inactividad y menores costos de piezas de repuesto en instalaciones con múltiples sistemas de accionamiento.
Consideraciones de par, velocidad y factor de servicio
Antes de seleccionar un método de fijación, se deben calcular con precisión los parámetros de par y velocidad en la interfaz entre el motor y el reductor de engranajes. El par transmitido a través del acoplamiento o sistema de transmisión está determinado por la potencia del motor y la velocidad de rotación mediante la relación: El par en Nm equivale a 9550 multiplicado por la potencia en kilovatios dividido por la velocidad en RPM. Para un motor de 15 kW que funciona a 1750 RPM, el par en el eje del motor es de aproximadamente 82 Nm. Este valor debe multiplicarse por un factor de servicio para tener en cuenta las características de carga específicas de la aplicación.
Los factores de servicio son multiplicadores estandarizados que garantizan que los componentes del acoplamiento o de la transmisión puedan soportar las cargas máximas y las condiciones de impacto de la aplicación. La siguiente tabla presenta valores de factor de servicio comúnmente utilizados según el tipo de aplicación y el ciclo de trabajo, derivados de las prácticas de la industria y las pautas del fabricante de acoplamientos.
| Tipo de aplicación | Factor de servicio | Ciclo de trabajo | Equipo de ejemplo |
|---|---|---|---|
| Carga uniforme | 1,0 a 1,25 | Continuo, estable | Bombas centrífugas, ventiladores, generadores. |
| moderado Shock | 1,25 a 1,75 | Arranques intermitentes y moderados | Transportadores, mezcladores, compresores. |
| Fuerte choque | 1,75 a 2,5 | Arranques frecuentes, marcha atrás | Trituradoras, molinos de martillos, punzonadoras |
| Choque severo | 2,5 a 4,0 | Impacto extremo, reversión frecuente | Laminadores, grandes trituradoras de rocas |
Recomendaciones de factor de servicio para la selección de acoplamientos al conectar un reductor de engranajes a un motor eléctrico. Los valores se basan en referencias estándar de la industria y deben verificarse con hojas de datos específicas del fabricante para aplicaciones críticas.
Errores comunes al colocar un reductor de engranajes
Cada uno de los siguientes errores ha sido documentado en informes de servicio de campo como una causa frecuente de falla del sistema de transmisión. Evitar estos errores puede evitar la mayoría de los reemplazos prematuros de acoplamientos y rodamientos.
- Saltarse el paso de alineación por completo. Depender únicamente de las tolerancias de mecanizado de la placa base para lograr una alineación aceptable no es suficiente. Incluso las placas base mecanizadas con precisión pueden tener desviaciones en la planitud de la superficie de montaje de 0,1 mm a 0,3 mm, lo que se traduce directamente en una desalineación del eje.
- Usar demasiadas cuñas debajo de las patas de montaje. Apilar más de cuatro cuñas crea una capa dócil que puede comprimirse de manera desigual con el tiempo, lo que lleva a una desalineación gradual. Si se necesitan más de 3 mm de ajuste de altura, utilice un bloque espaciador mecanizado sólido en lugar de varias cuñas delgadas.
- Apretar demasiado los tornillos de fijación del acoplamiento. Exceder el par recomendado en los tornillos de fijación puede deformar el eje o agrietar el cubo del acoplamiento. Esto crea concentraciones de tensión que pueden provocar fallas por fatiga después de 10.000 a 50.000 ciclos de carga.
- Despreciando la expansión térmica. Los motores y reductores de engranajes pueden aumentar su temperatura entre 40 y 80 grados Celsius por encima de la temperatura ambiente durante el funcionamiento. Un eje de acero de 1 metro de largo se expande aproximadamente 0,12 mm por cada 10 grados Celsius de aumento de temperatura. Los acoplamientos deben tener suficiente espacio axial para acomodar esta expansión sin atascarse.
- Instalar la araña del acoplamiento al revés o utilizar el material incorrecto. Las arañas elastoméricas están disponibles en varios materiales, incluidos poliuretano, caucho de nitrilo y Hytrel, cada uno con diferentes rangos de temperatura y resistencia química. Una araña de poliuretano utilizada en un ambiente que supere los 80 grados centígrados se ablandará y fallará prematuramente.
- No lubricar el acoplamiento si es necesario. Algunos tipos de acoplamientos, incluidos los acoplamientos de rejilla y los acoplamientos de engranajes, requieren lubricación periódica con grasa. Operar estos acoplamientos sin lubricación puede hacer que las tasas de desgaste aumenten en un factor de 5 a 10, lo que lleva a fallas en semanas en lugar de años.
Criterios de selección para elegir el método de fijación adecuado
La decisión de utilizar acoplamiento directo, transmisión por correa o transmisión por cadena debe basarse en una evaluación sistemática de cinco criterios. Asignar una puntuación ponderada a cada criterio ayuda a eliminar la subjetividad y garantiza que el método seleccionado coincida con los requisitos de la aplicación.
- Requisitos de par y potencia. Los acoplamientos directos pueden manejar el rango de par más amplio, desde fraccionario hasta más de 10.000 Nm. Las transmisiones por correa generalmente se limitan a aplicaciones por debajo de 2000 Nm debido al ancho de la correa y las limitaciones del tamaño de la polea. Las transmisiones por cadena destacan en escenarios de alto torque y baja velocidad donde las cargas de impacto son frecuentes.
- Restricciones espaciales. Mida la distancia disponible entre el extremo del eje del motor y el extremo del eje de entrada del reductor. Los acoplamientos directos requieren un espacio de sólo 50 mm a 200 mm dependiendo del tamaño del acoplamiento. Las transmisiones por correa y cadena necesitan más espacio para acomodar los diámetros de polea o rueda dentada y mantener distancias entre centros adecuadas, generalmente de 300 mm a 1500 mm.
- Condiciones ambientales. En entornos de lavado donde se requiere una limpieza frecuente con agua o productos químicos, se prefieren los acoplamientos directos con cubos de acero inoxidable y elastómeros de calidad alimentaria. Las transmisiones por correa pueden absorber humedad y albergar bacterias, lo que las hace inadecuadas para el procesamiento de alimentos sin materiales especializados. Las transmisiones por cadena en ambientes húmedos requieren sistemas de lubricación continua y recubrimientos resistentes a la corrosión.
- Flexibilidad de la relación de velocidad. Si la aplicación puede requerir cambios de velocidad en el futuro, una transmisión por correa con poleas intercambiables ofrece el método más fácil y económico para ajustar la relación de reducción general. Los acoplamientos directos proporcionan una relación fija de 1:1 entre la entrada del motor y del reductor, lo que requiere cambiar el reductor para realizar ajustes de relación.
- Costo total del ciclo de vida. Si bien los acoplamientos directos suelen tener costos iniciales de componentes más altos que las transmisiones por correa, sus menores requisitos de mantenimiento y su vida útil más larga generalmente resultan en un costo total de propiedad entre un 20% y un 35% menor durante un período de 10 años cuando se incluyen los costos de mano de obra para inspecciones y reemplazos.
Preguntas frecuentes
¿Puedo acoplar un reductor de engranajes directamente a un motor sin acoplamiento?
No se recomienda el montaje directo sin ningún dispositivo de acoplamiento para motores industriales estándar y reductores de engranajes. Los ejes de estas dos unidades no están diseñados para conectarse directamente. Incluso si los diámetros del eje coinciden, la falta de cualquier elemento flexible significa que todas las fuerzas de desalineación se transfieren directamente a los cojinetes tanto del motor como del reductor, lo que provoca un rápido desgaste. Algunas combinaciones de motor-reductor especializadas, conocidas como motorreductores, se fabrican como unidades integradas en las que el eje del motor y el tren de engranajes comparten una carcasa común. En estos diseños integrados, el accesorio es interno y está alineado de fábrica.
¿Cuál es el tipo de acoplamiento más común utilizado entre un motor y un reductor de engranajes?
El acoplamiento de mordaza con un inserto de araña elastomérico es el tipo más utilizado para aplicaciones industriales generales de hasta aproximadamente 500 kW. Representa aproximadamente entre el 45% y el 55% de todas las instalaciones de acoplamientos de motor a reductor. Su popularidad se debe a su diseño a prueba de fallas, lo que significa que si el elastómero falla, las mordazas metálicas se entrelazan y continúan transmitiendo torque, evitando una separación catastrófica. Los acoplamientos de disco y de rejilla son más comunes en aplicaciones de alto rendimiento y alto par por encima de 500 kW, mientras que los acoplamientos rígidos se utilizan principalmente en servosistemas de precisión donde el juego cero es fundamental.
¿Con qué frecuencia debo verificar la alineación entre el motor y el reductor?
La alineación debe verificarse en la instalación inicial, después de las primeras 200 a 500 horas de funcionamiento y luego anualmente para equipos en funcionamiento continuo. Los equipos sujetos a frecuentes arranques, paradas o inversiones de carga deben revisarse cada 6 meses. Los ciclos térmicos, el asentamiento de los cimientos y la vibración pueden hacer que la alineación se desvíe con el tiempo. Un estudio de 2020 de 300 sistemas de accionamiento industriales encontró que el 42% de las unidades revisadas después de 12 meses de funcionamiento continuo se habían desviado de sus tolerancias de alineación iniciales en más de 0,03 mm.
¿Qué causa que un reductor de engranajes se sobrecaliente después de conectarlo a un motor?
El sobrecalentamiento en un conjunto motor-reductor recién instalado es causado más comúnmente por una desalineación, lo que crea fuerzas de fricción adicionales que convierten la energía mecánica en calor. Otras causas incluyen sobrecargar el reductor más allá de su capacidad nominal, operar a velocidades por debajo de la velocidad de entrada mínima recomendada, lubricación insuficiente o un acoplamiento que es demasiado rígido y transmite vibraciones en lugar de amortiguarlas. Un reductor de engranajes instalado correctamente debe funcionar con un aumento de la temperatura de la superficie de 40 a 60 grados Celsius por encima de la temperatura ambiente. Las temperaturas que superan los 90 grados centígrados en la superficie de la carcasa indican un problema que requiere una investigación inmediata.
¿Puedo usar una transmisión por correa en lugar de un acoplamiento directo para una aplicación de alto torque?
Las transmisiones por correa se pueden utilizar para aplicaciones de alto torque, pero requieren una ingeniería cuidadosa para garantizar un funcionamiento confiable. Varias correas trapezoidales dispuestas en paralelo pueden transmitir un par de hasta aproximadamente 2.000 Nm. Para niveles de par más altos, las correas de distribución síncronas con anchos de hasta 200 mm pueden soportar hasta 5.000 Nm. Sin embargo, las transmisiones por correa en aplicaciones de alto torque exigen controles frecuentes de tensión porque el estiramiento de la correa bajo cargas pesadas puede causar deslizamiento. Una correa que se desliza sólo entre un 2% y un 3% puede generar suficiente calor por fricción para degradar el material de la correa rápidamente. Para aplicaciones que superan los 5.000 Nm, los métodos de acoplamiento directo o transmisión por cadena son generalmente más prácticos y fiables.
¿Qué herramientas son imprescindibles para acoplar un reductor a un motor eléctrico?
El kit de herramientas esencial incluye una llave dinamométrica calibrada que cubre el rango de 20 Nm a 400 Nm, un juego de galgas de espesores para medir las holguras, un indicador de cuadrante con base magnética o un sistema de alineación láser, cuñas de acero inoxidable con espesores de 0,05 mm a 1,0 mm, una regla de al menos 300 mm de largo con un borde rectificado con precisión, micrómetros para verificar el diámetro del eje y un juego completo de llaves hexagonales y llaves de vaso que coincidan con el acoplamiento. y tamaños de pernos de montaje. Es posible que se requiera un calentador de rodamientos o un calentador de inducción para montar cubos de acoplamiento grandes con ajustes de interferencia en ejes de más de 50 mm de diámetro.
Precauciones de seguridad durante la instalación
Se deben seguir los procedimientos de bloqueo y etiquetado siempre que se realice trabajo en o cerca del motor y el reductor de engranajes. Se debe verificar el aislamiento eléctrico en el interruptor de desconexión antes de comenzar cualquier trabajo mecánico. El conjunto giratorio, una vez operativo, debe estar completamente cerrado por una protección que cumpla con los requisitos de las normas de seguridad aplicables. Una protección que se pueda quitar sin herramientas no es aceptable para instalaciones permanentes. La protección debe ser capaz de contener un proyectil resultante de una falla del acoplamiento a la velocidad máxima nominal del conjunto. Además, el equipo de elevación utilizado para colocar el motor y el reductor debe tener capacidad para al menos el 150 % del peso del componente más pesado, y los puntos de elevación deben estar claramente identificados tanto en la carcasa del motor como en la del reductor.
Los métodos y datos presentados en este artículo reflejan la práctica industrial estándar para conectar un reductor de engranajes a un motor eléctrico. Los valores de torque específicos, las tolerancias de alineación y los factores de servicio siempre deben verificarse con la documentación proporcionada por el fabricante de los componentes específicos del motor, reductor y acoplamiento utilizados en la instalación.