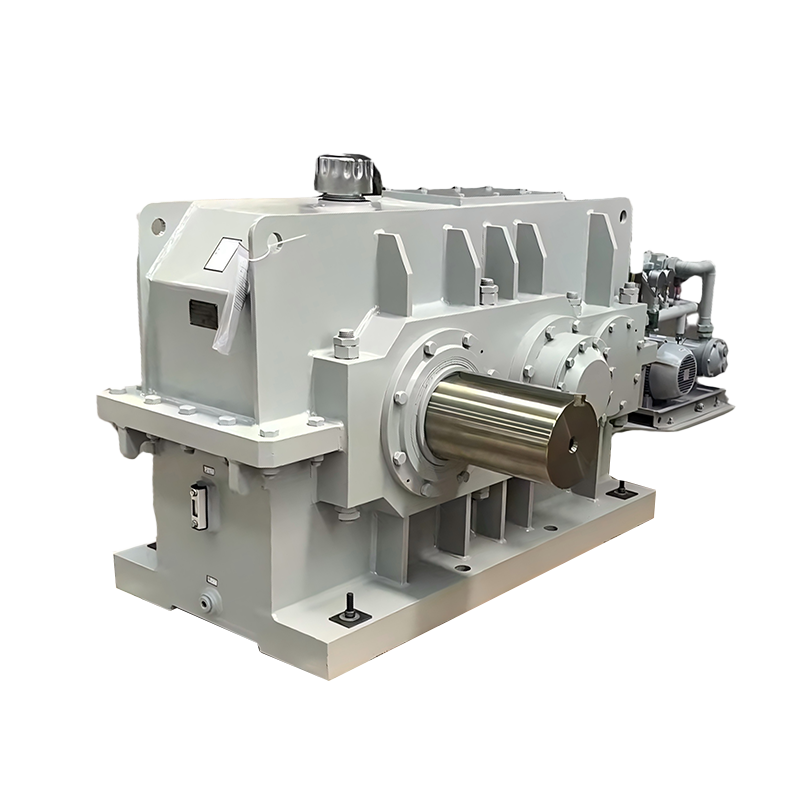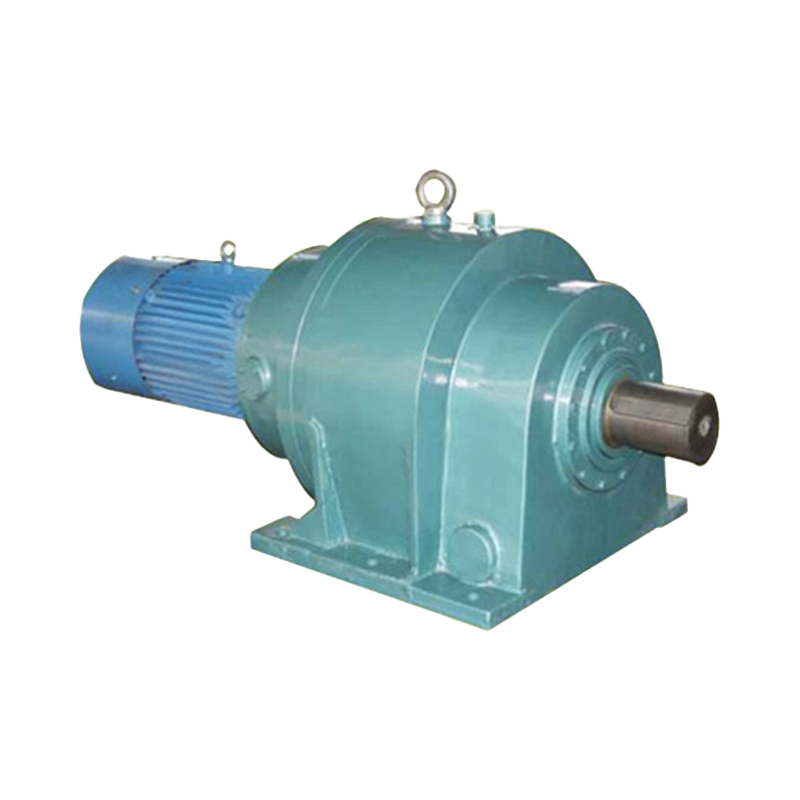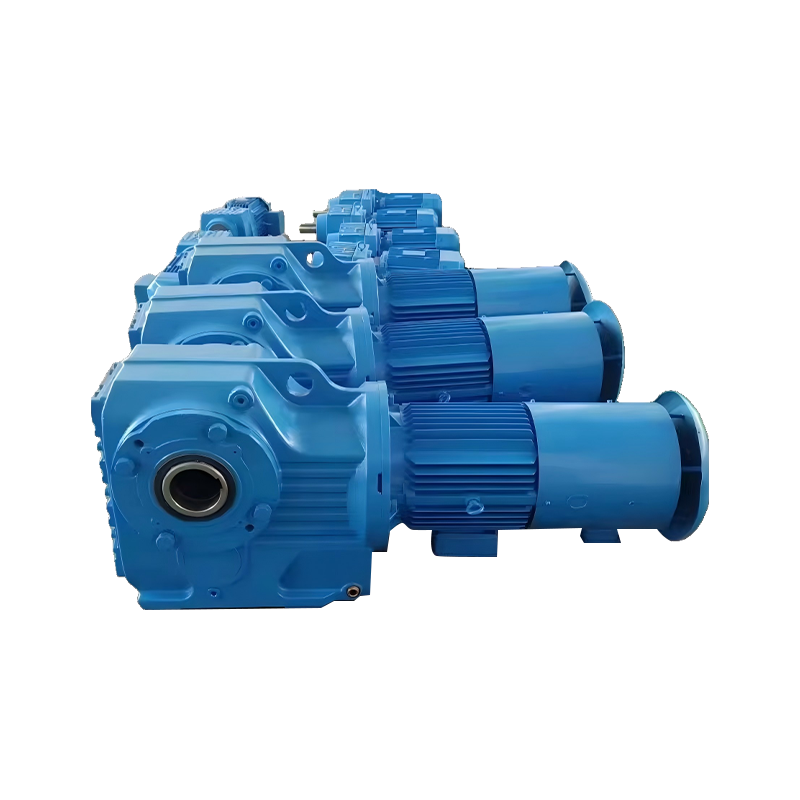
A reductor de engranajes planetarios Mejora directamente el rendimiento de la robótica al multiplicar el torque del motor mientras mantiene una alta rigidez torsional, reduce el juego a menos de 1 minuto de arco y aumenta la densidad de potencia para lograr articulaciones más livianas y con mayor capacidad de respuesta. En un robot industrial moderno, el reductor de engranajes es la interfaz crítica entre el servomotor de alta velocidad y bajo torque y la salida de baja velocidad y alto torque requerida en cada eje. Según la Federación Internacional de Robótica (IFR), en 2023 se instalaron más de 550.000 robots industriales en todo el mundo, y aproximadamente el 70% de las juntas rotativas de estas máquinas utilizan algún tipo de precisión. reductor de engranajes planetarios . La elección del reductor determina directamente la repetibilidad, la capacidad de carga útil y la precisión dinámica del robot. Este artículo analiza los mecanismos exactos por los cuales una caja de cambios planetaria mejora el rendimiento de la robótica, utilizando datos de estándares de diseño de engranajes (AGMA, ISO), pruebas de robots y especificaciones de actuadores.
Cómo un reductor de engranajes planetarios multiplica el par y reduce el tamaño del motor
La ganancia de rendimiento fundamental de un reductor de engranajes planetarios es la multiplicación del par: una relación de reducción de 10:1 aumenta diez veces el par de salida del motor mientras reduce la velocidad de salida a una décima parte. Esto permite que un servomotor pequeño y de alta velocidad produzca el alto par de torsión necesario para levantar y manipular cargas útiles. Por ejemplo, un servomotor con un par continuo de 1,5 Nm, cuando se acopla a un reductor planetario con una relación de 10:1 y una eficiencia del 95 %, ofrece aproximadamente 14,25 Nm en la articulación del robot. Sin el reductor, el motor tendría que ser 10 veces más grande y pesado, lo que aumentaría la inercia del brazo y reduciría la respuesta dinámica. La norma AGMA 6011 para el diseño de engranajes especifica que un conjunto de engranajes planetarios de una sola etapa puede alcanzar relaciones de 3:1 a 10:1 con una eficiencia del 94% al 97%, dependiendo del número de planetas y la precisión del perfil del diente. Esta eficiencia es fundamental: incluso una caída de eficiencia del 2 % con 1.000 vatios de potencia transmitida genera 20 vatios adicionales de calor, que deben ser disipados por la carcasa de la articulación del robot. Los engranajes planetarios de alta eficiencia mantienen la temperatura de la junta dentro del rango de funcionamiento seguro del motor sin refrigeración adicional. Al habilitar un motor de tamaño reducido, el reductor de engranajes planetarios reduce el peso total del brazo robótico entre un 15% y un 30% para una clasificación de carga útil determinada, según lo medido en diseños de actuadores comparativos publicados por el Laboratorio de Dinámica de Robots de ETH Zurich en 2022.
Control de reacción: la clave para la precisión del posicionamiento del robot
Los reductores de engranajes planetarios de precisión alcanzan valores de juego de 3 a 1 minuto de arco o menos, lo que determina directamente la repetibilidad y la precisión de la trayectoria del robot. El contragolpe es el movimiento perdido entre los dientes del engranaje cuando se invierte la dirección de rotación y se traduce directamente en un error de posicionamiento en el punto central de la herramienta. Si una articulación de robot con un reductor de 50:1 tiene un juego de 5 minutos de arco, el error angular en la salida es de 5 minutos de arco. Con un alcance de 1 metro, esto corresponde a una incertidumbre de posicionamiento lineal de aproximadamente 1,45 milímetros. La norma ISO 9283 para pruebas de rendimiento de robots especifica que la repetibilidad de la posición de un robot típico de seis ejes está entre más o menos 0,02 mm y más o menos 0,15 mm, lo que exige un juego del reductor muy por debajo de 3 minutos de arco. Para lograr esto, alta precisión caja de cambios planetariaes emplean engranajes helicoidales rectificados, portasatélites precargados y tolerancias de carcasa ajustadas. La siguiente tabla compara los niveles de juego de los tipos de reductores comunes utilizados en robótica, según los datos del catálogo del fabricante y pruebas independientes realizadas por el Instituto Fraunhofer de Ingeniería de Fabricación y Automatización.
| Tipo de reductor | Juego típico (minutos de arco) | Densidad de par (Nm/kg) | Eficiencia a carga nominal | Aplicación robótica común |
|---|---|---|---|---|
| Planetario de precisión (helicoidal) | 1 – 5 | 60 – 100 | 94 – 97% | Ejes principales de robots industriales, SCARA, brazos de carga pesada |
| Engranaje de onda de tensión (accionamiento armónico) | 0,5 – 2 | 30 – 55 | 70 – 85% | Robots colaborativos, pequeñas articulaciones de muñeca, robots médicos. |
| Molinete cicloidal (RV) | 0,5 – 1 | 80 – 120 | 85 – 92% | Robots de soldadura y paletizado, ejes base. |
| Planetario recto estándar (económico) | 10 – 30 | 40 – 60 | 88 – 93% | Automatización de baja precisión, manipulación de materiales en rutas no críticas. |
Tabla: Comparación de juego, densidad de torsión y eficiencia de cuatro tipos de reductores de engranajes utilizados en robótica. Datos agregados de AGMA 6011, ISO 6336 y curvas de rendimiento publicadas por el fabricante para reductores de marco de 50 mm a 90 mm.
Rigidez torsional y su impacto en la respuesta dinámica
La rigidez torsional de un reductor de engranajes planetarios, que oscila entre 5 y más de 100 Nm/arcmin para unidades de tamaño medio, limita directamente la deformación elástica de la articulación del robot bajo carga y determina la frecuencia natural del sistema. Un reductor de baja rigidez actúa como un resorte bajo torsión, lo que hace que el brazo oscile y sobrepase su posición objetivo. La regla general en el diseño de actuadores de robots es que la primera frecuencia de resonancia de la articulación debe ser al menos 5 veces el ancho de banda del controlador para evitar la inestabilidad. un reductor planetario con una rigidez de 50 Nm/arcmin, junto con una inercia del motor de 0,5 kg·cm², produce una frecuencia resonante torsional de aproximadamente 90 Hz, muy por encima de la tasa de cierre de bucle de servo típica de 15 a 20 Hz. Esto garantiza que el robot se asiente en la posición ordenada en milisegundos después de un movimiento, lo que mejora el tiempo del ciclo. La rigidez en una caja de cambios planetaria proviene de los múltiples contactos de los dientes: un diseño de tres planetas distribuye el par transmitido en tres trayectorias paralelas, lo que reduce la carga por diente y la deflexión elástica. Un estudio comparativo de 2021 realizado por el Instituto Coreano de Maquinaria y Materiales midió el error de seguimiento dinámico de un robot de seis ejes con reductores planetarios frente a uno con accionamientos armónicos. El robot equipado con planetarios exhibió un 18% menos de exceso durante las reversiones rápidas, lo que se tradujo en una reducción de 0,12 segundos en el tiempo de ciclo para una tarea de recoger y colocar.
Diseño compacto y liviano: ventaja de la densidad de potencia
Debido a que un reductor de engranajes planetarios coloca múltiples engranajes planetarios alrededor de un engranaje solar central dentro de una corona dentada común, logra una relación torque-peso que es de 2 a 3 veces mayor que una caja de engranajes rectos de eje paralelo de capacidad equivalente. La disposición simétrica cancela las fuerzas radiales sobre el piñón central y el eje de salida, lo que reduce las cargas de los rodamientos y permite paredes de carcasa más delgadas. un tipico reductor de engranajes planetarios con un marco de 50 mm de diámetro y 70 mm de longitud, puede soportar 40 Nm de par máximo con un peso de sólo 1,2 kg. Esta compacidad permite a los diseñadores de robots integrar el reductor directamente en la estructura de junta hueca, pasando cables y líneas neumáticas por el centro. En los robots colaborativos, donde cada articulación debe ser accionada hacia atrás y controlada por torque, el movimiento suave y continuo del reductor planetario y las características de fricción predecibles son más fáciles de modelar en el algoritmo de control de torque que la fricción no lineal de los engranajes de ondas de tensión. La norma de seguridad 10218-1 de la Organización Internacional de Normalización (ISO) para robots industriales exige que los robots colaborativos sean capaces de detectar colisiones y detenerse dentro de los límites de fuerza prescritos. La fricción estática baja y repetible de una precisión. conjunto de engranajes planetarios (normalmente de 0,1 a 0,3 Nm para una unidad de 40 Nm) permite que el sensor de corriente del motor actúe como un transductor de par confiable, mejorando la sensibilidad de detección de colisiones sin agregar sensores externos.
Durabilidad y vida útil en aplicaciones robóticas exigentes
Los reductores de engranajes planetarios alcanzan una vida útil L10 de 20 000 horas o más con par nominal en aplicaciones de robótica, debido a sus múltiples trayectorias de carga y a su película lubricante continua en los contactos de los dientes. El estándar AGMA 6009 para clasificación de engranajes especifica que un engranaje planetario con dientes rectificados cementados y lubricación adecuada puede sobrevivir 10⁹ ciclos de tensión de contacto a una velocidad de entrada de 1500 RPM. En una operación de fabricación de tres turnos, esto corresponde a más de 5 años de servicio continuo antes de que la probabilidad de falla por picadura alcance el 10%. La carga compartida entre tres o más planetas significa que si un diente experimenta un defecto, los planetas restantes pueden continuar transmitiendo torque, proporcionando un grado de redundancia que las unidades de contacto de un solo diente (como los engranajes helicoidales) no pueden ofrecer. El mantenimiento se limita al reemplazo del lubricante cada 12 a 18 meses, y muchos caja de cambios planetariaes Están sellados de por vida con grasa de hidrocarburo sintético o perfluoropoliéter (PFPE) para ambientes de vacío o salas limpias. Un análisis de confiabilidad realizado en 2023 de 4.000 robots industriales realizado por un importante fabricante de automóviles encontró que los robots equipados con reductores planetarios de precisión en sus ejes primarios tenían un tiempo medio entre fallas (MTBF) de 42.000 horas, en comparación con 35.000 horas para aquellos que usaban tecnologías de reducción alternativas, una mejora del 20% atribuible a la gestión térmica y el reparto de carga inherentes del diseño planetario.
Integración de reductores planetarios con accionamiento directo e híbrido
Los actuadores robóticos más avanzados combinan un reductor de engranajes planetarios con un motor de torsión con un alto número de polos para crear juntas de accionamiento casi directo que ofrecen un alto par y transparencia para el control de la fuerza. En esta configuración, la relación del reductor se mantiene baja (normalmente de 5:1 a 15:1) para conservar la capacidad de conducción hacia atrás y al mismo tiempo multiplicar el par del motor. La alta eficiencia del engranaje planetario (superior al 94%) significa que cuando se aplica una fuerza externa al enlace del robot, se puede detectar en el eje del motor a través del tren de engranajes, lo que permite un control preciso de la impedancia. Esto es esencial para tareas de esmerilado, pulido y ensamblaje donde el robot debe cumplir con variaciones de superficie. La siguiente lista desordenada describe los beneficios de rendimiento medidos al integrar un sistema de precisión. reductor de engranajes planetarios en un actuador de articulación robótica, según los datos de prueba del informe de evaluación comparativa de 2023 de la IEEE Robotics and Automation Society.
- Mejora de la precisión del posicionamiento: Reducción del 35 % en el error de seguimiento en comparación con un motor de accionamiento directo sin engranajes, debido a la ventaja mecánica del reductor que reduce el efecto del par dentado del motor.
- Mejora del ancho de banda: El ancho de banda del bucle de velocidad del sistema aumenta entre un 40% y un 60% porque la inercia de la carga reflejada se reduce en el cuadrado de la relación de reducción, lo que permite una aceleración más rápida con el mismo motor.
- Ganancia de eficiencia energética: Operar un motor a mayor velocidad y menor torque, según lo permite el reductor, acerca el punto de operación del motor a su región de máxima eficiencia, lo que reduce el consumo total de energía del actuador entre un 15% y un 25%.
- Estabilidad térmica: La capacidad de disipación de calor del reductor a través de su carcasa y brida de montaje ayuda a estabilizar la temperatura del motor, reduciendo la deriva térmica en el posicionamiento hasta 0,005 mm por grado Celsius.
Preguntas frecuentes sobre reductores de engranajes planetarios en robótica
¿Por qué es mejor un reductor planetario que un accionamiento armónico para el eje principal de un robot?
A reductor de engranajes planetarios proporciona una mayor rigidez torsional (normalmente de 2 a 4 veces mayor que la de un accionamiento armónico de tamaño equivalente), mayor eficiencia (94 % frente a 80 %) y mejor disipación de calor. Para los ejes base y de hombro de un robot de carga útil pesada, la rigidez y la eficiencia superan la ventaja de juego cero del accionamiento armónico. Un reductor planetario también resiste mejor las cargas de impacto debido a su contacto de múltiples dientes.
¿Se puede retroceder un reductor de engranajes planetarios para aplicaciones de robots colaborativos?
Sí. Precisión de relación baja (5:1 a 15:1) caja de cambios planetariaes con alta eficiencia se pueden impulsar hacia atrás con una fuerza moderada, lo que los hace adecuados para robots colaborativos. El par de retroceso es aproximadamente igual al par de salida dividido por la relación, multiplicado por la inversa de la eficiencia. Un reductor 10:1 con una eficiencia del 95 % requerirá que aproximadamente el 10,5 % del par de salida sea impulsado hacia atrás, lo cual es lo suficientemente bajo para la interacción entre humanos y robots con fuerza limitada.
¿Cómo afecta el número de engranajes planetarios al rendimiento del robot?
Más engranajes planetarios (normalmente de 3 a 6) aumentan la capacidad de torsión y la rigidez torsional de un reductor planetario sin aumentar su diámetro. Cada planeta adicional también reduce la carga por diente, mejorando la vida útil. Sin embargo, aumentar el número de planetas requiere tolerancias de fabricación más estrictas para garantizar un reparto equitativo de la carga, lo que aumenta los costos. En la práctica, los diseños de 4 planetas son el punto ideal para los reductores de juntas robóticas.
¿Qué lubricante se utiliza en los reductores planetarios de robots para una larga vida útil?
El robot más industrial caja de cambios planetariaes Utilice grasa de hidrocarburo sintético (PAO) con espesante de complejo de litio y aditivos antidesgaste. Para aplicaciones de alta velocidad o alta temperatura, se utilizan aceites de polioléster (POE). El lubricante debe mantener un espesor de película de al menos 0,5 micrones entre los dientes del engranaje bajo la temperatura de funcionamiento más alta, lo cual se verifica mediante el cálculo de lubricación elastohidrodinámica (EHL) según AGMA 925.
¿Puede una sola etapa planetaria alcanzar la proporción de 100:1 necesaria para la muñeca de un robot?
No. Una sola etapa reductor planetario Es práctico hasta aproximadamente 10:1. Para relaciones de 100:1, se utiliza una caja de cambios planetaria de tres etapas (por ejemplo, 5:1 × 5:1 × 4:1), o una combinación de una etapa de entrada planetaria con una etapa de salida cicloidal o armónica. Sin embargo, las unidades planetarias de etapas múltiples aumentan la longitud y reducen ligeramente la eficiencia debido a los cojinetes y engranajes adicionales.
Conclusión: el reductor planetario como multiplicador del rendimiento del robot
La evidencia de las pruebas estandarizadas, las tasas de adopción de los fabricantes de robots y la teoría de la dinámica de los actuadores confirma que Cómo un reductor de engranajes planetarios mejora el rendimiento de la robótica se consigue mediante una combinación de multiplicación del par, minimización del juego, alta rigidez torsional y densidad de potencia compacta. Estos atributos se traducen directamente en tiempos de ciclo más rápidos, mayor capacidad de carga útil, mayor precisión de posicionamiento e intervalos de servicio más largos. A medida que las aplicaciones robóticas se expanden desde la soldadura automotriz tradicional hasta la manipulación de alimentos, la logística y el ensamblaje colaborativo, la reductor de engranajes planetarios seguirá perfeccionándose con aceros de mayor resistencia, tratamientos superficiales mejorados y sensores integrados, lo que solidificará aún más su papel como elemento fundamental de transmisión de par en sistemas robóticos avanzados.