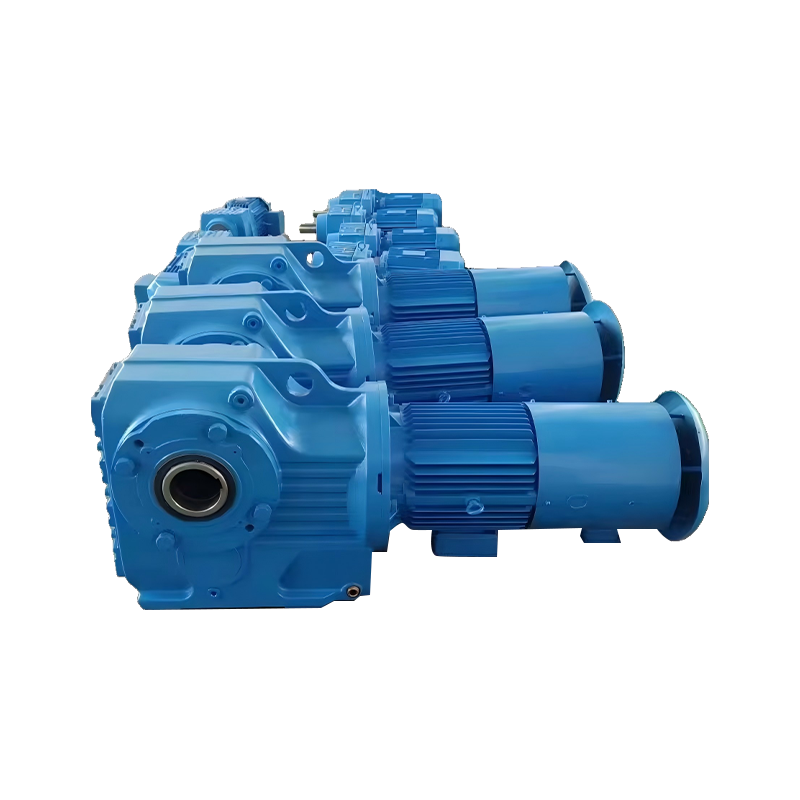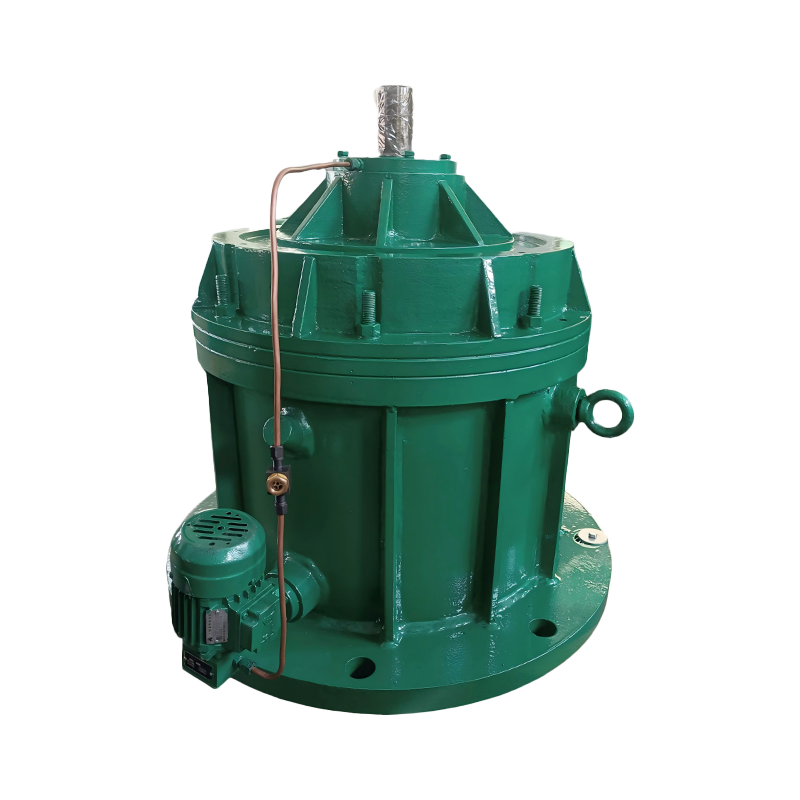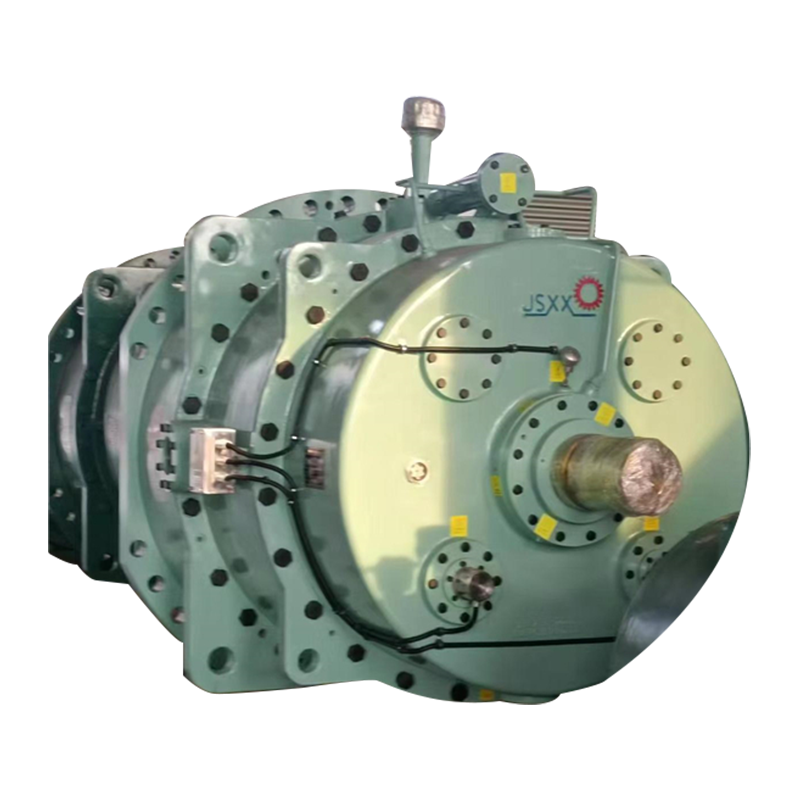
A reductor de engranajes planetarios (también llamado reductor de engranajes epicicloidales) es un dispositivo de transmisión mecánica compacto y de alta eficiencia que utiliza un sistema de engranaje solar, engranajes planetarios, corona y portador para reducir la velocidad de rotación y multiplicar el torque. Se utiliza ampliamente en robótica, automatización industrial, turbinas eólicas, vehículos eléctricos y maquinaria de precisión donde son esenciales una alta densidad de par y un bajo juego.
¿Cómo funciona un reductor de engranajes planetarios?
Un reductor de engranajes planetarios transfiere potencia mediante el engrane simultáneo de múltiples engranajes planetarios alrededor de un engranaje solar central, todos contenidos dentro de un engranaje de anillo exterior. Este reparto de carga simultáneo es la razón principal de su excepcional relación par-tamaño.
Los cuatro componentes principales funcionan de la siguiente manera:
- Engranaje solar: Situado en el centro; recibe información del eje del motor y acciona los engranajes planetarios.
- Engranajes planetarios: Normalmente se montan de 3 a 5 marchas en el portaequipajes; giran alrededor del engranaje solar y engranan con la corona simultáneamente.
- Engranaje de anillo (anillo): El engranaje exterior con dientes internos, generalmente fijado a la carcasa. Su número de dientes determina la relación de transmisión.
- Portador de planetas: El conjunto del eje de salida que sostiene los engranajes planetarios. A medida que los planetas orbitan alrededor del engranaje solar, el transportador gira a velocidad reducida.
La fórmula básica de relación de transmisión para una configuración de corona fija es:
Relación de transmisión (i) = 1 (Z anillo /Z sol )
Por ejemplo, si la corona tiene 72 dientes y el planeta tiene 24 dientes, la relación es 1 (72/24) = 4:1. Esto significa que el eje de salida gira a un cuarto de la velocidad de entrada, con cuatro veces el par (menos las pérdidas de eficiencia).
Especificaciones técnicas clave de los reductores de engranajes planetarios
Comprender los parámetros principales ayuda a los ingenieros a seleccionar el reductor adecuado para su aplicación. La siguiente tabla resume los puntos de referencia de rendimiento típicos para reductores de engranajes planetarios de grado industrial:
| Parámetro | Etapa única | Dos etapas | Tres etapas |
|---|---|---|---|
| Rango de relación de transmisión | 3:1 – 10:1 | 9:1 – 100:1 | 27:1 – 1000:1 |
| Eficiencia típica | 96% – 99% | 92% – 97% | 88% – 94% |
| Contragolpe (arcmin) | < 3 minutos de arco | < 5 minutos de arco | < 7 minutos de arco |
| Velocidad de entrada (máx.) | Hasta 6.000 RPM | Hasta 5.000 RPM | Hasta 4.000 RPM |
| Densidad de potencia | muy alto | Alto | Medio-alto |
Tabla 1: Especificaciones técnicas comparativas de reductores planetarios por número de etapas. Datos compilados de ISO 6336 y catálogos de estándares de la industria.
Reductor de engranajes planetarios frente a otros tipos de reductores de engranajes
El reductor de engranajes planetarios supera a la mayoría de los diseños de la competencia en densidad de par y compacidad coaxial, lo que lo convierte en la opción preferida en las industrias de alto rendimiento. Aquí hay una comparación directa:
| Tipo de reductor | Eficiencia | Densidad de par | Contragolpe | Tamaño / Peso | Costo | Mejor para |
|---|---|---|---|---|---|---|
| planetario | 96–99% | muy alto | Muy bajo | Muy compacto | Medio-alto | Robótica, vehículos eléctricos, CNC |
| Espolón / Helicoidal | 95–98% | Medio | Medio | Huella más grande | Bajo-medio | Maquinaria general |
| Engranaje helicoidal | 50-90% | Medio | Bajo-medio | Compactoo (eje de 90°) | Bajo | transportadores, ascensores |
| Unidad armónica | 80-90% | Alto | Cerca de cero | Ultracompacto | muy alto | Aeroespacial, robótica |
| cicloidal | 93–97% | Alto | Bajo | Compact | Alto | Alto shock loads |
Tabla 2: Descripción general comparativa de los tipos de reductores de engranajes industriales comunes. Las cifras de eficiencia se basan en datos de rendimiento de una sola etapa de IEEE Transactions on Industrial Electronics y hojas de datos de los fabricantes.
El reductor de tornillo sin fin, a pesar de su bajo costo, sufre penalizaciones de eficiencia de hasta el 50% en relaciones de reducción altas, una desventaja crítica en comparación con la eficiencia constante de una sola etapa del 96-99% del reductor de engranajes planetarios. Según un análisis de la industria de 2022 realizado por Mordor Intelligence, los reductores de engranajes planetarios representan aproximadamente el 38% del mercado mundial de engranajes de precisión, impulsado en gran medida por el crecimiento de los robots colaborativos y las transmisiones de vehículos eléctricos.
Tipos de reductores de engranajes planetarios
No todos los reductores planetarios comparten la misma arquitectura. Los ingenieros deben elegir la variante correcta según el perfil de carga, los requisitos de relación y el entorno.
1. Reductor de engranajes planetarios estándar (en línea)
Los ejes de entrada y salida comparten el mismo eje de rotación. Este diseño coaxial es la configuración más común y proporciona una salida de par en el rango de 10 Nm a más de 100.000 Nm, según el tamaño. Es la opción estándar para la integración de servomotores en máquinas CNC y líneas de montaje automatizadas.
2. Reductor de engranajes planetarios en ángulo recto
Un conjunto de engranajes cónicos convierte la entrada en un eje de 90 grados antes de ingresar a la etapa planetaria. Esta configuración se ve favorecida en sistemas transportadores y maquinaria de embalaje donde las limitaciones de espacio requieren disposiciones de ejes perpendiculares. La eficiencia suele ser entre un 2% y un 4% menor que la de los diseños en línea debido a la etapa de bisel adicional.
3. Reductor de engranajes planetarios de eje hueco
El eje de salida es hueco, lo que permite que cables, tuberías o un eje pasante directamente a través del centro del reductor. Este diseño se utiliza ampliamente en mesas giratorias, juntas robóticas y sistemas de indexación. Simplifica el diseño de la máquina al eliminar el enrutamiento de cables externos y reducir el riesgo de daños en los cables.
4. Reductor de engranajes planetarios de alta precisión (sin juego)
Los engranajes planetarios helicoidales rectificados con precisión y los cojinetes precargados logran un juego inferior a 1 minuto de arco. Estas unidades tienen un precio superior (generalmente entre 3 y 6 veces el costo de los modelos estándar), pero son esenciales en aplicaciones como la manipulación de obleas semiconductoras, equipos de imágenes médicas y centros de mecanizado de 5 ejes, donde las tolerancias de precisión posicional son submicrónicas.
5. Reductor de engranajes planetarios de etapas múltiples
Al apilar dos o tres etapas planetarias en serie, se pueden lograr relaciones de transmisión de 1000:1 o superiores en una única carcasa compacta. Cada etapa adicional reduce la eficiencia entre un 2% y un 4% aproximadamente, pero permite que una unidad reemplace lo que de otro modo requeriría múltiples etapas de caja de cambios o una combinación de tornillo sin fin y hélice. Las turbinas eólicas, por ejemplo, utilizan cajas de engranajes planetarias de dos o tres etapas para aumentar la velocidad de entrada del generador de aproximadamente 15 a 25 RPM (velocidad del rotor) a 1200 a 1800 RPM.
Ventajas de los reductores de engranajes planetarios
Los reductores de engranajes planetarios ofrecen una combinación de características de rendimiento que ninguna tecnología de la competencia puede replicar por completo:
- Alta densidad de par: Debido a que la carga se comparte entre 3 y 5 engranajes planetarios simultáneamente, un reductor de engranajes planetarios puede transmitir hasta 3 a 5 veces más torque por unidad de volumen en comparación con un reductor de engranajes rectos del mismo diámetro. Una unidad con brida de 90 mm puede alcanzar pares de salida nominales superiores a 400 Nm en algunos diseños.
- Alta eficiencia: Con una eficiencia de una sola etapa del 96 al 99 %, los reductores de engranajes planetarios pierden una energía mínima para calentar, lo que reduce los costos de gestión térmica en aplicaciones de servicio continuo. Por el contrario, los reductores de tornillo sin fin con relaciones altas pueden reducir su eficiencia al 50-60 %, lo que aumenta significativamente el consumo de energía.
- Entrada/Salida Coaxial: La entrada y salida en el mismo eje simplifica el diseño de la máquina y reduce la necesidad de acoplamientos, componentes de alineación y estructuras de carcasa extendidas.
- Baja reacción: Los reductores de engranajes planetarios de precisión alcanzan cifras de juego inferiores a 3 minutos de arco y variantes de alta precisión inferiores a 1 minuto de arco, algo fundamental para los servoaccionamientos con control de posición en robótica y CNC.
- Alta rigidez: La ruta de carga distribuida crea una alta rigidez torsional, lo que permite una mejor respuesta dinámica en aplicaciones de servo. Los valores de rigidez torsional de 10 a 30 Nm/arcmin son comunes en tamaños de brida de 60 a 90 mm.
- Larga vida útil: Los reductores de engranajes planetarios correctamente lubricados tienen una capacidad nominal de 20.000 horas de funcionamiento bajo cargas nominales, comparable a la vida útil de los motores con los que están acoplados.
Limitaciones y desventajas
A pesar de sus puntos fuertes, el reductor de engranajes planetarios tiene limitaciones específicas que los ingenieros deben tener en cuenta durante el diseño del sistema:
- Complejidad de fabricación: Lograr una geometría de dientes precisa y concentricidad en los engranajes planetarios, planetarios y anulares requiere tolerancias estrictas, lo que contribuye a mayores costos de fabricación en comparación con las cajas de engranajes helicoidales o rectas simples.
- Ratio limitado por etapa: Una sola etapa planetaria normalmente proporciona proporciones de 3:1 a 10:1. Los índices más altos requieren múltiples etapas, cada una de las cuales agrega costos, complejidad y una pequeña penalización en la eficiencia.
- Requisitos de lubricación: Los reductores planetarios requieren un lubricante limpio y correctamente viscosificado. El aceite contaminado o degradado acelera significativamente el desgaste de los cojinetes del soporte y de los flancos de los dientes de los engranajes. Los intervalos de reengrase suelen ser de 5000 a 10 000 horas, según el ciclo de trabajo y la carga.
- Ruido y Vibración: A altas velocidades de entrada (por encima de 3000 RPM), la frecuencia de engrane del engranaje planetario puede generar ruido y vibración audibles. Los engranajes planetarios de dientes helicoidales reducen esto, pero con una mayor carga axial sobre los cojinetes.
Aplicaciones clave de los reductores de engranajes planetarios
Los reductores de engranajes planetarios se encuentran donde se requiere simultáneamente un alto par, precisión y un diseño compacto. Las siguientes son las principales aplicaciones industriales:
Robótica y Robots Colaborativos (Cobots)
Cada articulación de un robot industrial de 6 ejes normalmente incorpora un reductor de engranajes planetario o cicloidal para convertir la salida del servomotor de alta velocidad en la rotación de alto par y baja velocidad necesaria para el movimiento del brazo. El juego es un parámetro crítico aquí: un juego de más de 5 minutos de arco puede traducirse en errores de posición de 0,1 a 0,3 mm en el efector final, lo cual es inaceptable para tareas de soldadura o ensamblaje. El mercado mundial de robots colaborativos estaba valorado en aproximadamente 1.500 millones de dólares en 2023 (Fuente: MarketsandMarkets Research), y los reductores de engranajes planetarios son parte integral de prácticamente todos los diseños de actuación conjunta.
Vehículos eléctricos y e-Drives
Las transmisiones de vehículos eléctricos de una sola velocidad suelen incorporar un reductor de engranajes planetarios de una o dos etapas entre el motor y el eje motriz. Debido a que los motores EV producen pares máximos de 200 a 400 Nm a RPM muy bajas, la función principal del reductor pasa de la multiplicación del par a la adaptación de la velocidad. Una relación de transmisión típica de 9:1 a 12:1 permite el funcionamiento del motor en su punto óptimo de eficiencia (4000 a 10 000 RPM), ampliando el alcance de la batería. Los diseños de motores en las ruedas utilizan reductores epicicloidales integrados directamente en el cubo de la rueda.
Turbinas eólicas
Las grandes turbinas eólicas de varios megavatios utilizan cajas de engranajes planetarios compuestos para lograr relaciones generales de 100:1 a 130:1. Una turbina de 3 MW que funciona a una velocidad del rotor de 13 a 14 RPM requiere que su caja de engranajes produzca aproximadamente 1500 RPM al generador. Estas cajas de cambios manejan pares instantáneos que superan los 3 millones de Nm en condiciones de viento racheado, lo que hace que la integridad estructural y la vida útil sean los factores dominantes del diseño.
Máquinas herramienta CNC
Las mesas giratorias, los cambiadores de herramientas y los ejes de avance de los centros de mecanizado CNC dependen de reductores de engranajes planetarios para lograr una alta rigidez torsional y un posicionamiento repetible. Una aplicación típica de mesa giratoria requiere un reductor con una rigidez torsional superior a 20 Nm/arcmin y una vida útil superior a 30 000 horas con cargas cíclicas, requisitos que favorecen los diseños planetarios de precisión con engranajes cementados y rectificados.
Maquinaria de impresión y embalaje
Las prensas de impresión de alta velocidad y las máquinas de envasado, llenado y sellado requieren reductores que mantengan la sincronización en múltiples ejes a velocidades de ciclo superiores a 200 golpes por minuto. Los reductores planetarios con engranajes helicoidales y una geometría optimizada del portasatélites logran los bajos niveles de ruido requeridos (por debajo de 65 dB a 1 m) y largos intervalos de servicio en estos entornos de producción continua.
Cómo seleccionar el reductor de engranajes planetarios adecuado
La selección adecuada es fundamental para lograr el rendimiento y la vida útil deseados. Los ingenieros deben seguir este proceso estructurado:
| Paso de selección | Parámetro clave | Cheque típico |
|---|---|---|
| 1. Definir la relación de transmisión | Velocidad de salida requerida versus velocidad del motor | i = n_motor / n_salida |
| 2. Calcular el par de salida | Par de carga × factor de servicio | T_nominal > T_carga × SF (SF = 1,2–2,0) |
| 3. Verifique la reacción | Precisión posicional de la aplicación | Estándar: <5 arcmin / Precisión: <1 arcmin |
| 4. Verificar la rigidez torsional | Respuesta dinámica/tiempo de estabilización | Altoer Nm/arcmin = faster settling |
| 5. Confirmar la interfaz de entrada | Dimensiones de brida y eje del motor | IEC, NEMA o adaptador personalizado |
| 6. Evaluar el entorno | Clasificación IP, temperatura, lavado | Grado alimentario: IP67, lubricante NSF-H1 |
Tabla 3: Lista de verificación de selección de seis pasos para reductores de engranajes planetarios. Los factores de servicio (SF) se definen en AGMA 9005-F16 e ISO 6336.
Un error de tamaño común es seleccionar un reductor basándose únicamente en el par de salida nominal ignorando el par de parada de emergencia . Durante las condiciones de parada de emergencia, los pares de desaceleración máximos pueden alcanzar de 3 a 5 veces el par de funcionamiento nominal. El par máximo permitido del reductor (T_max), normalmente entre 2 y 3 veces el par nominal para unidades estándar, debe exceder este valor máximo para evitar la fractura del diente o la falla del cojinete del soporte.
Mantenimiento y vida útil de los reductores de engranajes planetarios
Los reductores de engranajes planetarios requieren inherentemente poco mantenimiento cuando se operan dentro de los parámetros nominales, pero el cumplimiento de algunas prácticas clave extiende drásticamente la vida útil.
- Lubricación: Las unidades lubricadas con grasa selladas de fábrica (la mayoría de los tamaños de bridas inferiores a 120 mm) no requieren relubricación hasta su revisión. En las unidades industriales lubricadas con aceite se debe analizar el aceite cada 2.000 a 3.000 horas; Se recomiendan cambios completos de aceite cada 8 000 a 10 000 horas o anualmente, lo que ocurra primero. El uso de aceite para engranajes sintético a base de PAO (ISO VG 150 o 220) en lugar de aceite mineral prolonga los intervalos de relubricación entre un 40% y un 60%, según datos de campo de los principales fabricantes de cajas de cambios.
- Control de contaminación: La entrada de humedad o partículas metálicas de la carga impulsada acelera el desgaste abrasivo. Se recomienda encarecidamente especificar IP54 como clase de protección mínima para entornos industriales interiores, o IP65-IP67 para aplicaciones de lavado o exteriores.
- Alineación: Las cargas radiales o axiales excesivas provenientes de acoplamientos desalineados acortan la vida útil del cojinete del soporte. Siga los límites del fabricante sobre las fuerzas radiales (F_r) y axiales (F_a) permitidas en el eje de salida. Los límites típicos para una unidad con brida de 90 mm son F_r = 2500–5000 N y F_a = 1500–3000 N dependiendo de la posición de montaje.
- Temperatura de funcionamiento: Los reductores de engranajes planetarios estándar están clasificados para temperaturas ambiente de -10 °C a 40 °C. Para ambientes árticos o de alta temperatura, especifique lubricantes apropiados de bajo punto de fluidez o de alta viscosidad, respectivamente.
Preguntas frecuentes (FAQ)
P1: ¿Cuál es la diferencia entre un reductor de engranajes planetarios y una caja de cambios planetaria?
Los términos son funcionalmente intercambiables en la mayoría de los usos de la industria. El "reductor planetario" enfatiza la función de reducción de velocidad; "caja de cambios planetaria" se refiere al conjunto completo de carcasa y engranaje. Algunos ingenieros utilizan "caja de cambios epicicloidal" como término técnicamente preciso que cubre tanto las configuraciones de reducción de velocidad como de sobremarcha.
P2: ¿Qué relaciones de transmisión se pueden lograr con un reductor de engranajes planetarios de una sola etapa?
Un reductor de engranajes planetarios de una sola etapa normalmente ofrece relaciones entre 3:1 y 10:1. El límite inferior práctico se establece por el número mínimo de dientes en el engranaje planetario (para evitar socavados) y el límite superior por la relación máxima de número de dientes entre anillo y planeta antes de que los engranajes planetarios se vuelvan demasiado pequeños para soportar la carga. Para proporciones superiores a 10:1, se utilizan dos o más etapas.
P3: ¿Cómo afecta la reacción al rendimiento? ¿Se puede reducir a cero?
El contragolpe provoca una banda muerta posicional, una zona de movimiento de entrada que no produce movimiento de salida, lo que limita directamente la precisión del posicionamiento del eje e introduce un retraso de fase en el servocontrol de circuito cerrado. El verdadero juego cero se logra mediante la precarga del resorte o diseños de engranajes divididos, pero a costa de un mayor desgaste de los dientes, un mayor par de arrastre y una eficiencia reducida. La mayoría de las aplicaciones de precisión tienen como objetivo entre 1 y 3 minutos de arco como equilibrio óptimo entre precisión y durabilidad.
P4: ¿Se puede hacer retroceder un reductor de engranajes planetarios?
Sí. A diferencia de los reductores de tornillo sin fin (que se autobloquean en relaciones superiores a aproximadamente 20:1 debido a los altos ángulos de fricción), los reductores de engranajes planetarios son muy eficientes en ambas direcciones y pueden retroceder mediante una carga aplicada al eje de salida. Esta es una característica importante a tener en cuenta en aplicaciones de eje vertical, donde puede ser necesario un freno o contrapeso para mantener la posición bajo gravedad cuando el motor está desenergizado.
P5: ¿Cómo se calcula la eficiencia de un reductor de engranajes planetarios?
La eficiencia general se calcula como: Eficiencia (%) = (P_salida / P_entrada) × 100. En la práctica, las pérdidas surgen de la fricción por deslizamiento de la malla de los engranajes, el arrastre del rodamiento y el arrastre del sello. Para una unidad de una sola etapa, con dientes rectos y 3 planetas con cojinetes de precisión, la eficiencia de malla típica por etapa es del 98 al 99 %. Al agregar las pérdidas de los rodamientos de los elementos rodantes y la fricción del sello, se obtiene una eficiencia general de una sola etapa del 96 al 99 %.
P6: ¿Cuál es la vida útil típica de un reductor de engranajes planetarios?
Los reductores de engranajes planetarios industriales están diseñados para una vida útil de los rodamientos L10 (el tiempo en el que fallaría el 10 % de una población de rodamientos) de 20 000 a 30 000 horas con carga y velocidad nominales. Al 50 % de la carga nominal, la vida útil aumenta en un factor de 8 según los cálculos de vida útil de los rodamientos ISO 281, lo que significa que una unidad con capacidad nominal de 20 000 horas a carga completa puede durar 160 000 horas a media carga: efectivamente, la vida útil de la máquina.
P7: ¿Son los reductores de engranajes planetarios adecuados para aplicaciones de alimentos y bebidas?
Sí, siempre que se elija la especificación correcta. Los reductores de engranajes planetarios de calidad alimentaria deben utilizar lubricantes con certificación NSF H1, carcasas de acero inoxidable o niqueladas y grados de protección IP65 o superiores para resistir el lavado a alta presión. Muchos fabricantes ofrecen variantes específicas de diseño higiénico con superficies externas lisas para evitar la acumulación de bacterias.
Conclusión
el reductor de engranajes planetarios es uno de los componentes de transmisión de potencia más versátiles y eficientes en la ingeniería mecánica moderna. Su combinación de alta densidad de par, diseño coaxial compacto, bajo juego y excelente eficiencia (normalmente del 96 % al 99 % por etapa) lo convierte en la opción dominante en robótica, transmisiones de vehículos eléctricos, energía eólica, mecanizado CNC de precisión y automatización industrial. Comprender sus principios operativos, tipos de variantes, criterios de selección y requisitos de mantenimiento permite a los ingenieros especificar la unidad adecuada con confianza, maximizando tanto el rendimiento de la máquina como el costo total de propiedad durante toda su vida útil.
A medida que la demanda industrial de un control de movimiento preciso y energéticamente eficiente continúa acelerándose (se prevé que el mercado mundial de cajas de cambios de precisión supere los 4200 millones de dólares para 2028 según Grand View Research), el reductor de engranajes planetarios seguirá siendo una tecnología fundamental en el corazón de las máquinas que mueven el mundo moderno.